Asenkron motorlar, elektrik enerjisini mekanik enerjiye dönüştüren ve sanayide yaygın olarak kullanılan elektrik motorlarıdır. Sanayi tesislerinden atölyelere, su pompalarından kompresörlere, konveyör sistemlerinden takım tezgâhlarına kadar birçok alanda asenkron motorlardan yararlanılmaktadır.
Asenkron motorlar; sağlam yapıları, bakım gereksinimlerinin az olması, uzun ömürlü olmaları ve uygun çalışma koşullarında yüksek verim sağlayabilmeleri nedeniyle endüstride önemli bir yere sahiptir.
Motorlu Araçlar Teknolojisi alanında eğitim gören öğrencilerin elektrik makineleri konusunu doğru anlayabilmeleri için asenkron motorların yapısını, çeşitlerini, çalışma prensibini, kayma kavramını ve kontrol yöntemlerini bilmeleri önemlidir.
Asenkron Motorlar Nedir?
Asenkron motor, stator tarafından oluşturulan döner manyetik alan ile rotor arasında hız farkı bulunan alternatif akım motorudur. Rotor hızı, motor olarak çalışma sırasında döner manyetik alanın senkron hızından daha düşüktür. Bu hız farkı rotor iletkenlerinde gerilim ve akım indüklenebilmesi için gereklidir.
Asenkron motorlar elektromanyetik indüksiyon prensibine göre çalıştıkları için indüksiyon motorları olarak da adlandırılır.
Asenkron Motorların Tarihçesi
Asenkron motorların gelişimi, 19. yüzyılın sonlarında alternatif akım sistemleri ve döner manyetik alan üzerine yapılan çalışmalarla hız kazanmıştır. Nikola Tesla’nın çok fazlı alternatif akım ve döner manyetik alan üzerine yaptığı çalışmalar, modern asenkron motor teknolojisinin gelişiminde önemli rol oynamıştır.
Daha sonraki yıllarda yapılan geliştirmeler sonucunda asenkron motorlar sanayide yaygınlaşmış ve günümüzde en önemli elektrik motoru türlerinden biri haline gelmiştir.
1. Asenkron Motorların Yapısı
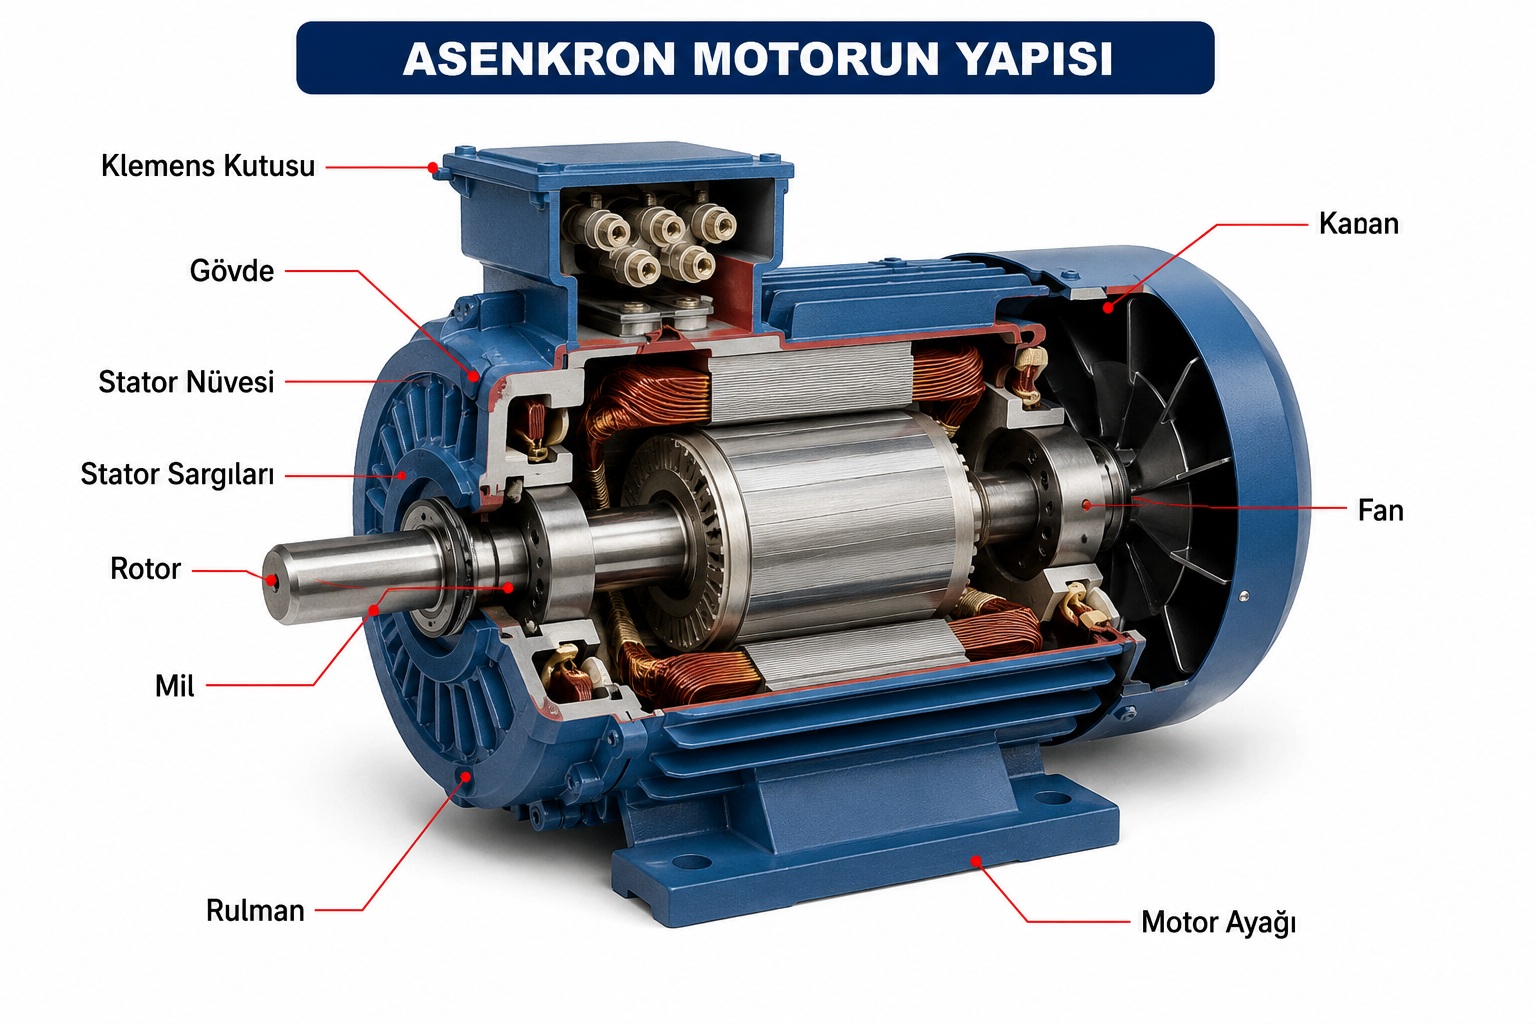
Bir asenkron motor temel olarak iki ana elektromanyetik bölümden oluşur:
- Stator
- Rotor
Bunların yanında mil, rulmanlar, gövde, fan, fan kapağı ve klemens kutusu gibi yardımcı parçalar da motorun yapısında yer alır.
Stator
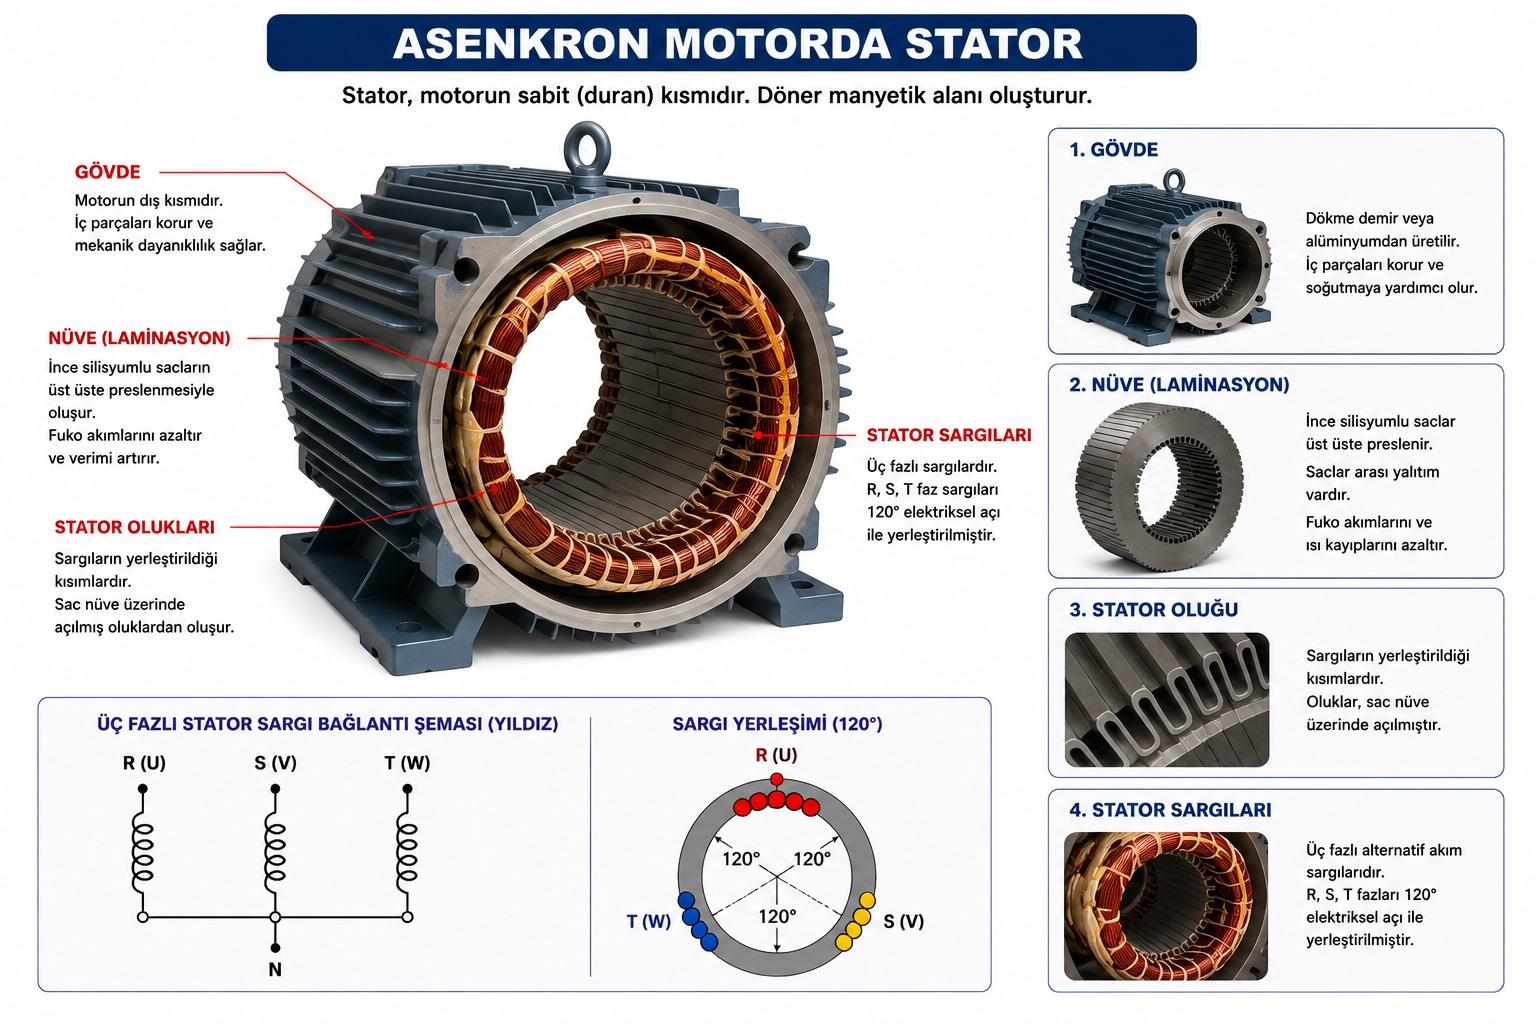
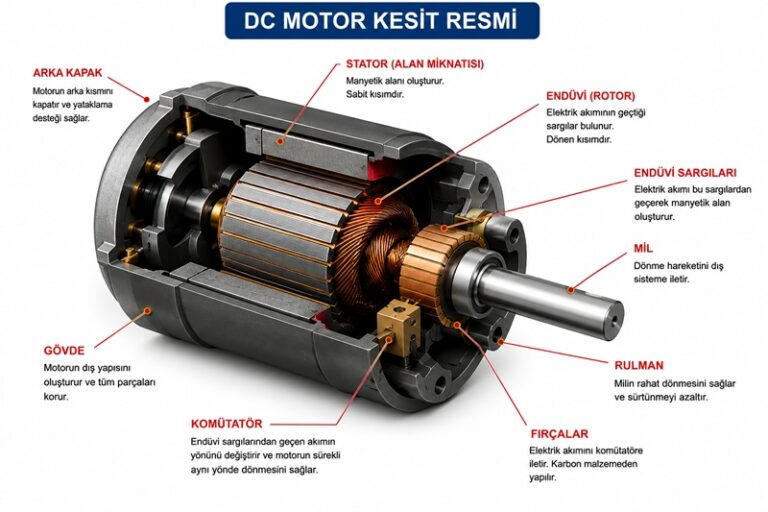
Stator, asenkron motorun sabit duran kısmıdır. Stator sargılarına alternatif akım uygulandığında motorun çalışması için gerekli manyetik alan oluşturulur.
Statorun temel görevleri:
- Döner manyetik alan oluşturmak
- Elektrik enerjisinin elektromanyetik enerjiye dönüştürülmesini sağlamak
- Rotorun dönmesini sağlayacak elektromanyetik etkileşimi meydana getirmek
Gövde
Gövde motorun dış kısmını oluşturur. İç parçaları korur, mekanik dayanıklılık sağlar ve motor tasarımına bağlı olarak soğutmaya yardımcı olur.
Motor gövdelerinde uygulamaya göre dökme demir, alüminyum veya farklı uygun malzemeler kullanılabilir.
Stator Nüvesi
Stator nüvesi, elektriksel olarak birbirinden yalıtılmış ince manyetik sacların üst üste yerleştirilmesiyle oluşturulur.
İnce sacların kullanılmasının temel amaçları:
- Fuko (girdap) akımı kayıplarını azaltmak
- Isınmayı azaltmak
- Motor veriminin artırılmasına katkı sağlamak
Stator Sargıları
Stator sargıları nüve üzerindeki oluklara yerleştirilir. Üç fazlı asenkron motorlarda birbirinden 120 elektriksel derece faz farklı üç fazlı sargı sistemi bulunur.
Bu sargılara üç fazlı alternatif gerilim uygulandığında döner manyetik alan meydana gelir.
Rotor
Rotor, motorun dönen kısmıdır ve motor miline bağlıdır. Statorun oluşturduğu döner manyetik alanın etkisiyle rotor iletkenlerinde elektromotor kuvvet ve akım indüklenir.
Stator alanı ile rotor akımlarının oluşturduğu manyetik alanın etkileşimi sonucunda elektromanyetik moment meydana gelir ve rotor dönmeye başlar.
Rotor Çeşitleri
Asenkron motorlarda temel olarak iki rotor yapısı kullanılır.
1. Sincap Kafesli Rotor
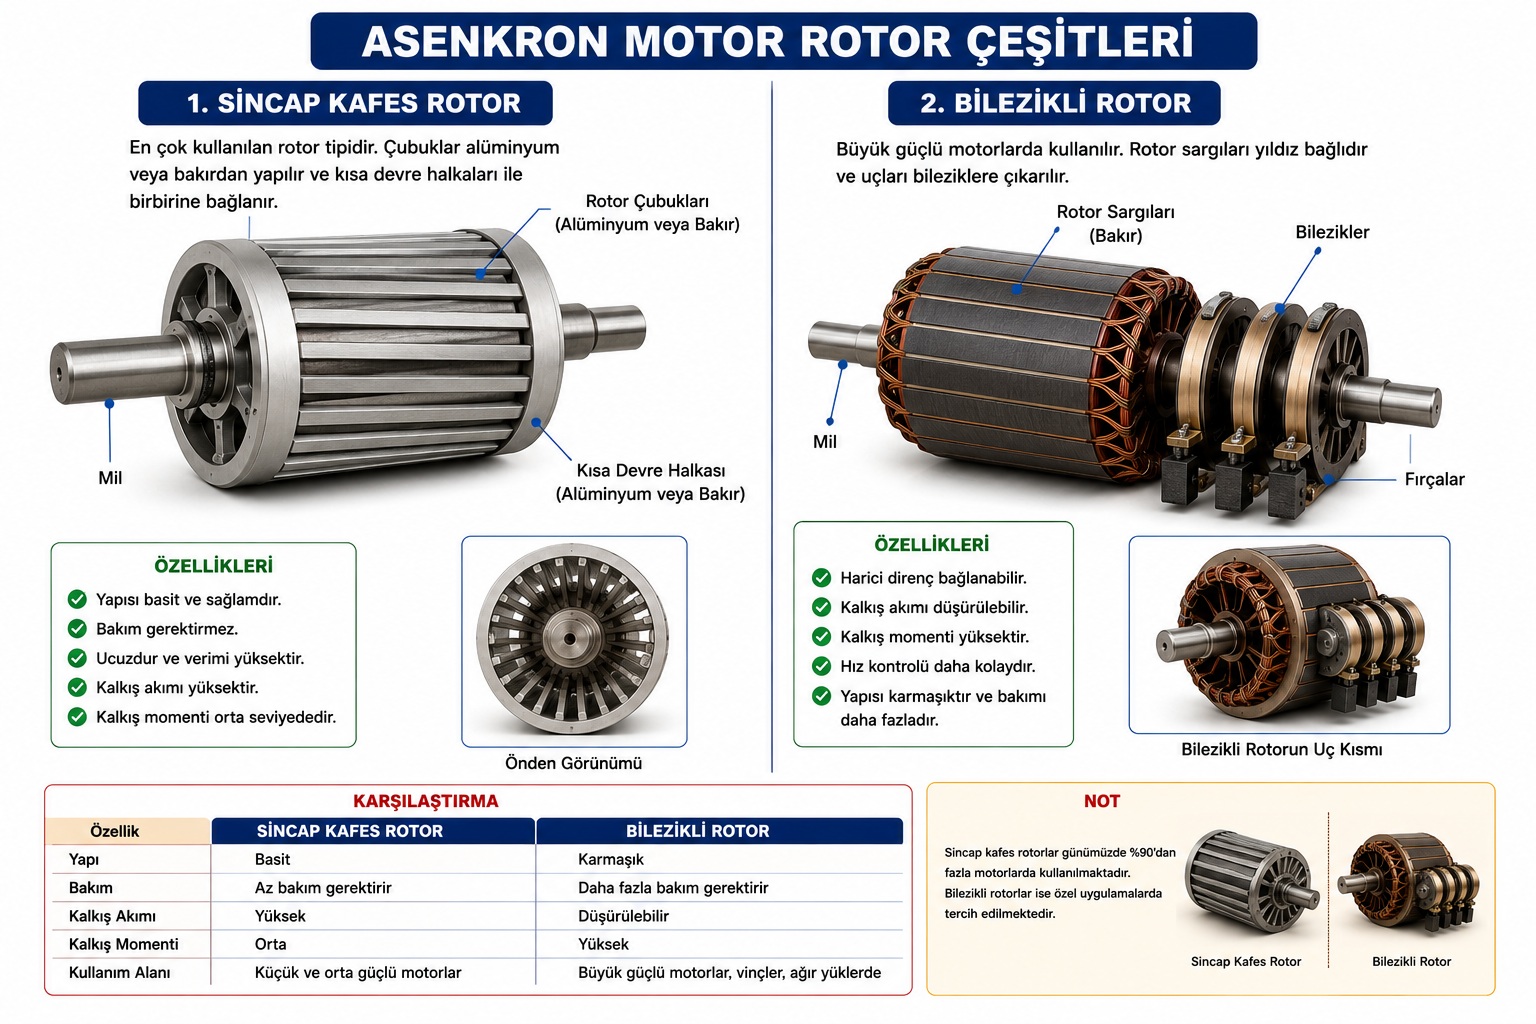
Sincap kafesli rotor, asenkron motorlarda yaygın olarak kullanılan rotor tipidir.
Başlıca özellikleri:
- Basit ve sağlam bir yapıya sahiptir.
- Bakım ihtiyacı düşüktür.
- Ekonomik olarak üretilebilir.
- Uzun çalışma ömrü sağlayabilir.
Rotor oluklarında bulunan iletken çubuklar genellikle alüminyum veya bakırdan yapılır ve uçlarından kısa devre halkalarıyla birleştirilir. Bu yapı görünüş olarak kafesi andırdığı için “sincap kafesli rotor” olarak adlandırılır.
2. Bilezikli Rotor
Bilezikli rotor, sargılı rotor yapısına sahip asenkron motorlarda kullanılır. Rotor sargılarının uçları mil üzerindeki bileziklere bağlanır.
Bu yapı sayesinde rotor devresine harici direnç bağlanabilir. Böylece özellikle yol alma sırasında motorun kalkış özellikleri değiştirilebilir.
Başlıca özellikleri:
- Yol alma akımının kontrolüne yardımcı olabilir.
- Yüksek kalkış momenti elde edilebilir.
- Rotor devresine harici direnç bağlanabilir.
Vinç, kaldırma sistemleri ve yüksek kalkış momenti gerektiren bazı ağır sanayi uygulamalarında kullanılabilir.
Asenkron Motorun Yardımcı Parçaları
Asenkron motorlarda stator ve rotorun yanında motorun güvenli ve uzun ömürlü çalışmasını sağlayan yardımcı parçalar bulunur.
- Mil
- Rulmanlar
- Soğutma fanı
- Fan kapağı
- Klemens kutusu
- Motor gövdesi ve ayakları
- Terminal bağlantıları
2. Asenkron Motor Çeşitleri
Asenkron motorlar besleme fazı, rotor yapısı ve kutup sayısı gibi farklı özelliklerine göre sınıflandırılabilir.
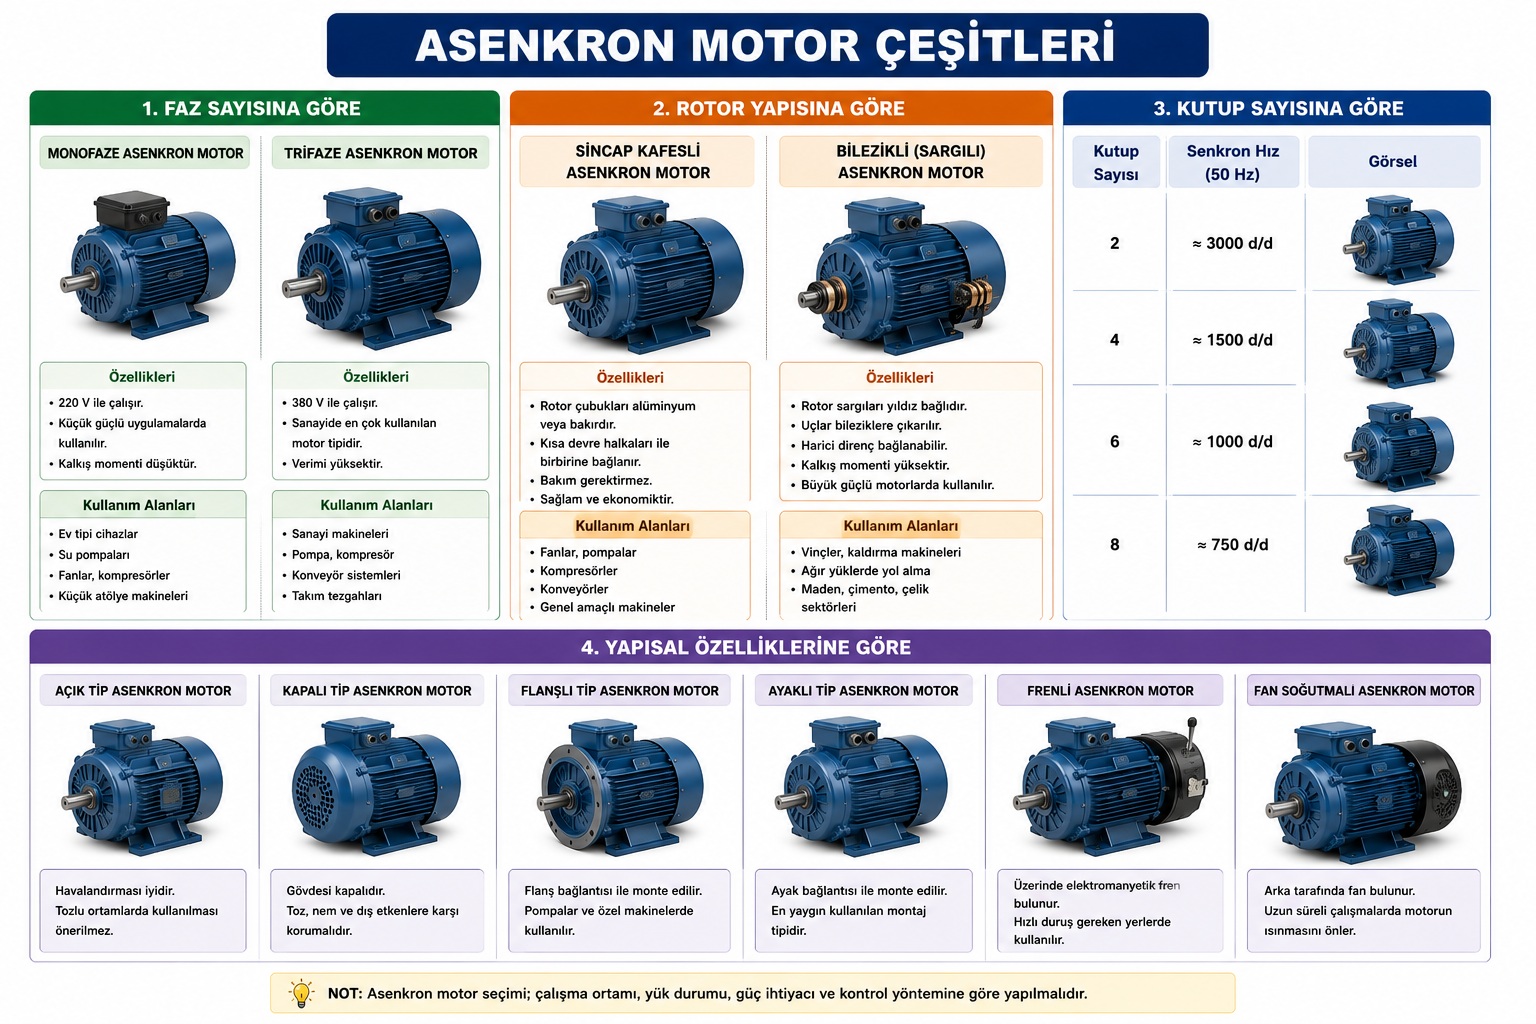
Faz Sayısına Göre Asenkron Motorlar
Monofaze Asenkron Motor
Monofaze asenkron motorlar tek fazlı alternatif akım şebekesinden beslenir. Türkiye’deki alçak gerilim şebekelerinde faz-nötr nominal gerilim genellikle 230 V’tur.
Kullanım alanlarına örnek olarak:
- Küçük su pompaları
- Havalandırma sistemleri
- Ev ve iş yeri tipi cihazlar
- Küçük atölye makineleri
verilebilir.
Trifaze Asenkron Motor
Trifaze asenkron motorlar üç fazlı alternatif akım sistemlerinden beslenir. Türkiye’deki alçak gerilim şebekelerinde fazlar arası nominal gerilim genellikle 400 V’tur.
Üç fazlı asenkron motorlar sanayide yaygın olarak kullanılır.
Kullanım alanlarına örnek olarak:
- Kompresörler
- Konveyör sistemleri
- Torna tezgâhları
- Freze tezgâhları
- CNC makineleri
- Pompa ve fan sistemleri
verilebilir.
Rotor Yapısına Göre Asenkron Motorlar
Sincap Kafesli Asenkron Motor
Sincap kafesli asenkron motorların rotor yapısı basit, sağlam ve bakım ihtiyacı düşük olduğundan birçok endüstriyel uygulamada tercih edilir.
Bilezikli Asenkron Motor
Bilezikli asenkron motorlarda rotor sargılarına bilezikler üzerinden erişilebilir. Bu özellik özellikle yol alma karakteristiğinin kontrol edilmesinde avantaj sağlayabilir.
Kutup Sayısına Göre Asenkron Motorlar
Asenkron motorlarda stator sargılarının oluşturduğu kutup sayısı senkron hızı belirleyen temel faktörlerden biridir. 50 Hz şebeke frekansında senkron hız değerleri şöyledir:
- 2 kutuplu motor: 3000 dev/dak
- 4 kutuplu motor: 1500 dev/dak
- 6 kutuplu motor: 1000 dev/dak
- 8 kutuplu motor: 750 dev/dak
Bu değerler senkron hızlardır. Asenkron motorun gerçek rotor hızı, motor olarak çalışma sırasında kayma nedeniyle bu değerlerden daha düşüktür.
Senkron ve Asenkron Devir Kavramı
Döner manyetik alanın hızına senkron hız denir. Senkron hız, şebeke frekansı ve motorun kutup sayısına bağlıdır.
ns = (120 × f) / p
Burada:
- ns = Senkron hız (dev/dak)
- f = Frekans (Hz)
- p = Kutup sayısı
Örnek: 50 Hz frekansta çalışan 4 kutuplu bir motorun senkron hızı:
ns = (120 × 50) / 4 = 1500 dev/dak
Asenkron motor motor olarak çalışırken rotor hızı senkron hızdan biraz daha düşüktür. Örneğin 4 kutuplu, 50 Hz bir motorun senkron hızı 1500 dev/dak olmasına rağmen rotorun gerçek çalışma hızı yüke ve motor özelliklerine bağlı olarak bunun altında olabilir.
Kayma (Slip) Nedir?
Asenkron motorlarda döner manyetik alanın senkron hızı ile rotor hızı arasındaki farka bağlı büyüklüğe kayma (slip) denir.
Kayma yüzdesi aşağıdaki formülle hesaplanır:
s = [(ns – nr) / ns] × 100
Burada:
- s = Kayma (%)
- ns = Senkron hız (dev/dak)
- nr = Rotor hızı (dev/dak)
Kayma değeri motorun tasarımına, gücüne ve yük durumuna göre değişir. Bu nedenle bütün asenkron motorlar için tek bir sabit kayma değeri verilmez.
3. Asenkron Motorların Çalışması
Asenkron motorların çalışma prensibi elektromanyetik indüksiyona dayanır. Stator sargılarında oluşturulan döner manyetik alan rotor iletkenlerinde gerilim ve akım indükler. Meydana gelen elektromanyetik etkileşim rotorun dönmesini sağlar.
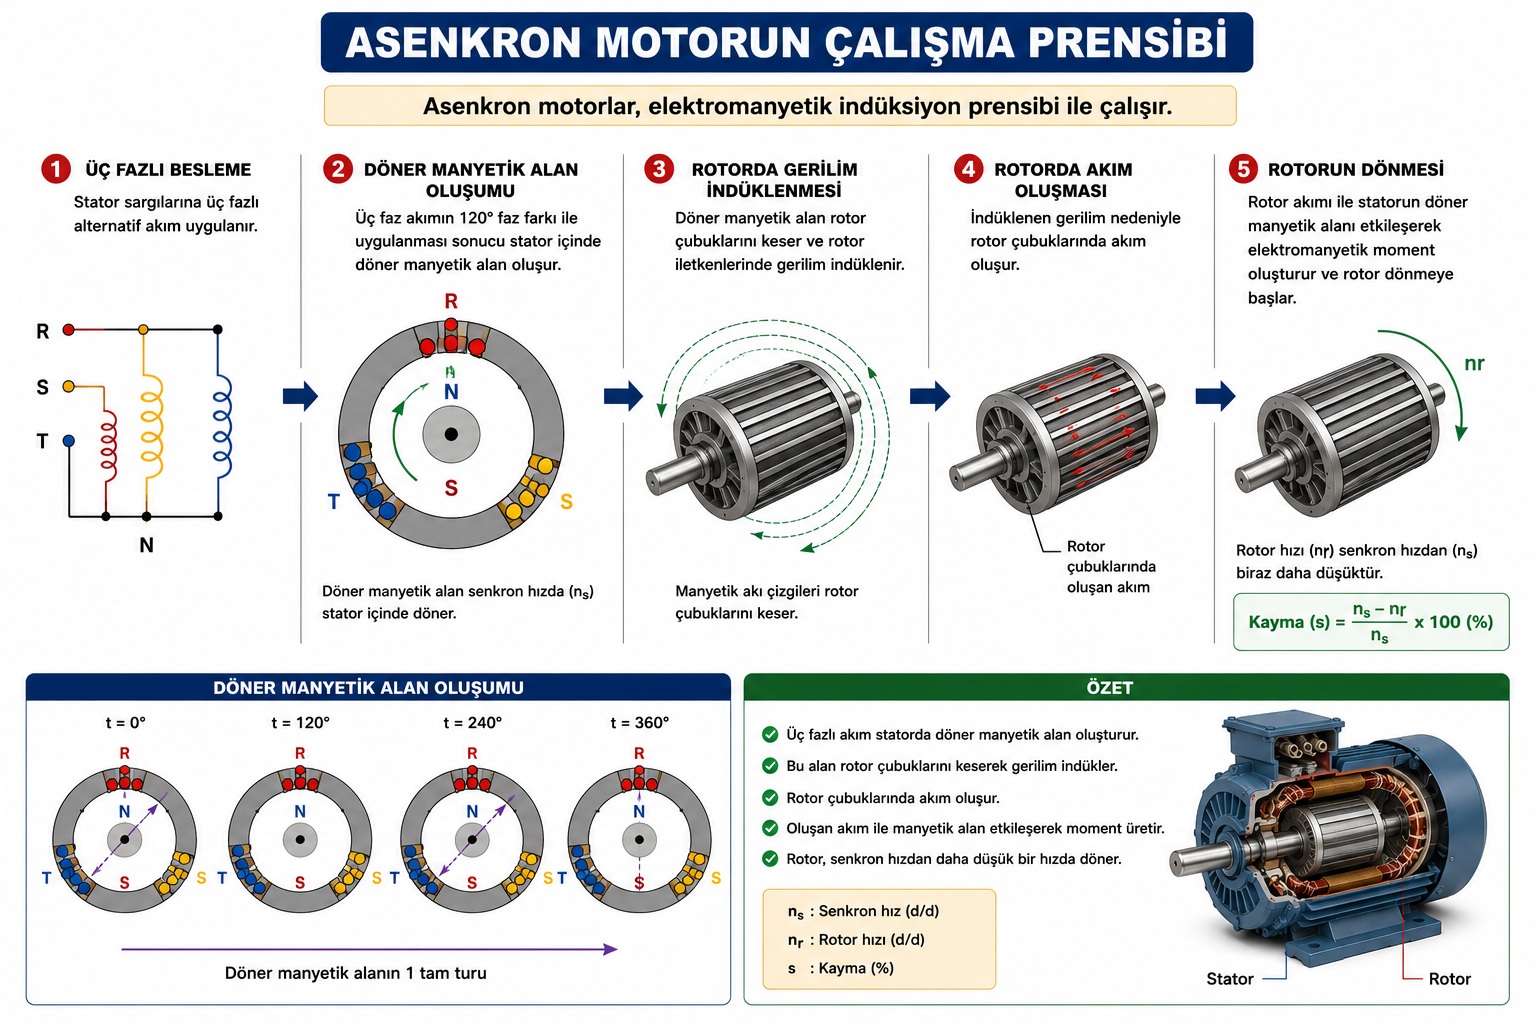
Döner Manyetik Alanın Oluşması
Üç fazlı stator sargıları uygun şekilde yerleştirilmiştir. Dengeli üç fazlı alternatif akımlar arasında 120 elektriksel derece faz farkı bulunur.
Bu akımların stator sargılarından geçmesi sonucunda motor içerisinde döner manyetik alan meydana gelir.
Rotor Üzerinde Gerilim ve Akım Oluşması
Döner manyetik alan ile rotor arasında bağıl hareket bulunduğunda rotor iletkenlerinde elektromotor kuvvet indüklenir. Rotor devresinin kapalı olması nedeniyle rotor iletkenlerinden akım geçer.
Rotorun Dönmesi
Rotor akımlarının meydana getirdiği manyetik alan ile statorun döner manyetik alanı arasındaki etkileşim elektromanyetik moment oluşturur. Bunun sonucunda rotor döner ve motor milinden mekanik güç alınır.
Motorun Dönüş Yönünü Değiştirme
Üç fazlı bir asenkron motorun dönüş yönünü değiştirmek için motor beslemesindeki herhangi iki fazın sırası değiştirilir.
Örneğin R ve S fazlarının yerleri değiştirildiğinde faz sırası tersine döner. Böylece statorun oluşturduğu döner manyetik alanın yönü ve buna bağlı olarak motorun dönüş yönü değişir.
Bu işlem yalnızca uygun elektriksel güvenlik önlemleri alınarak ve motor devresi enerjisiz duruma getirildikten sonra yapılmalıdır.
Asenkron Motorların Avantajları
- Sağlam ve basit yapı
- Düşük bakım ihtiyacı
- Uzun çalışma ömrü
- Uygun çalışma koşullarında yüksek verim
- Yaygın kullanım alanı
- Özellikle sincap kafesli motorlarda ekonomik ve dayanıklı yapı
Asenkron Motorların Dezavantajları
- Doğrudan yol vermede yüksek kalkış akımı oluşabilir.
- Hız kontrolü için birçok uygulamada elektronik sürücü gerekebilir.
- Şebekeden reaktif güç çeker.
- Uygun yol verme yöntemi kullanılmadığında şebekede gerilim düşümüne neden olabilir.
- Rotor hızı yükle birlikte belirli ölçüde değişir.
4. Asenkron Motorlarda Ölçüm ve Kontroller
Asenkron motorlarda meydana gelebilecek elektriksel ve mekanik arızaların belirlenebilmesi için çeşitli ölçüm ve kontroller yapılır. Bu işlemler bakım ve onarım çalışmalarının önemli bir bölümünü oluşturur.
Ölçüm yapılmadan önce motorun enerjisi kesilmeli, gerekli kilitleme ve etiketleme işlemleri uygulanmalı ve enerjisiz olduğu uygun ölçü aletiyle doğrulanmalıdır.
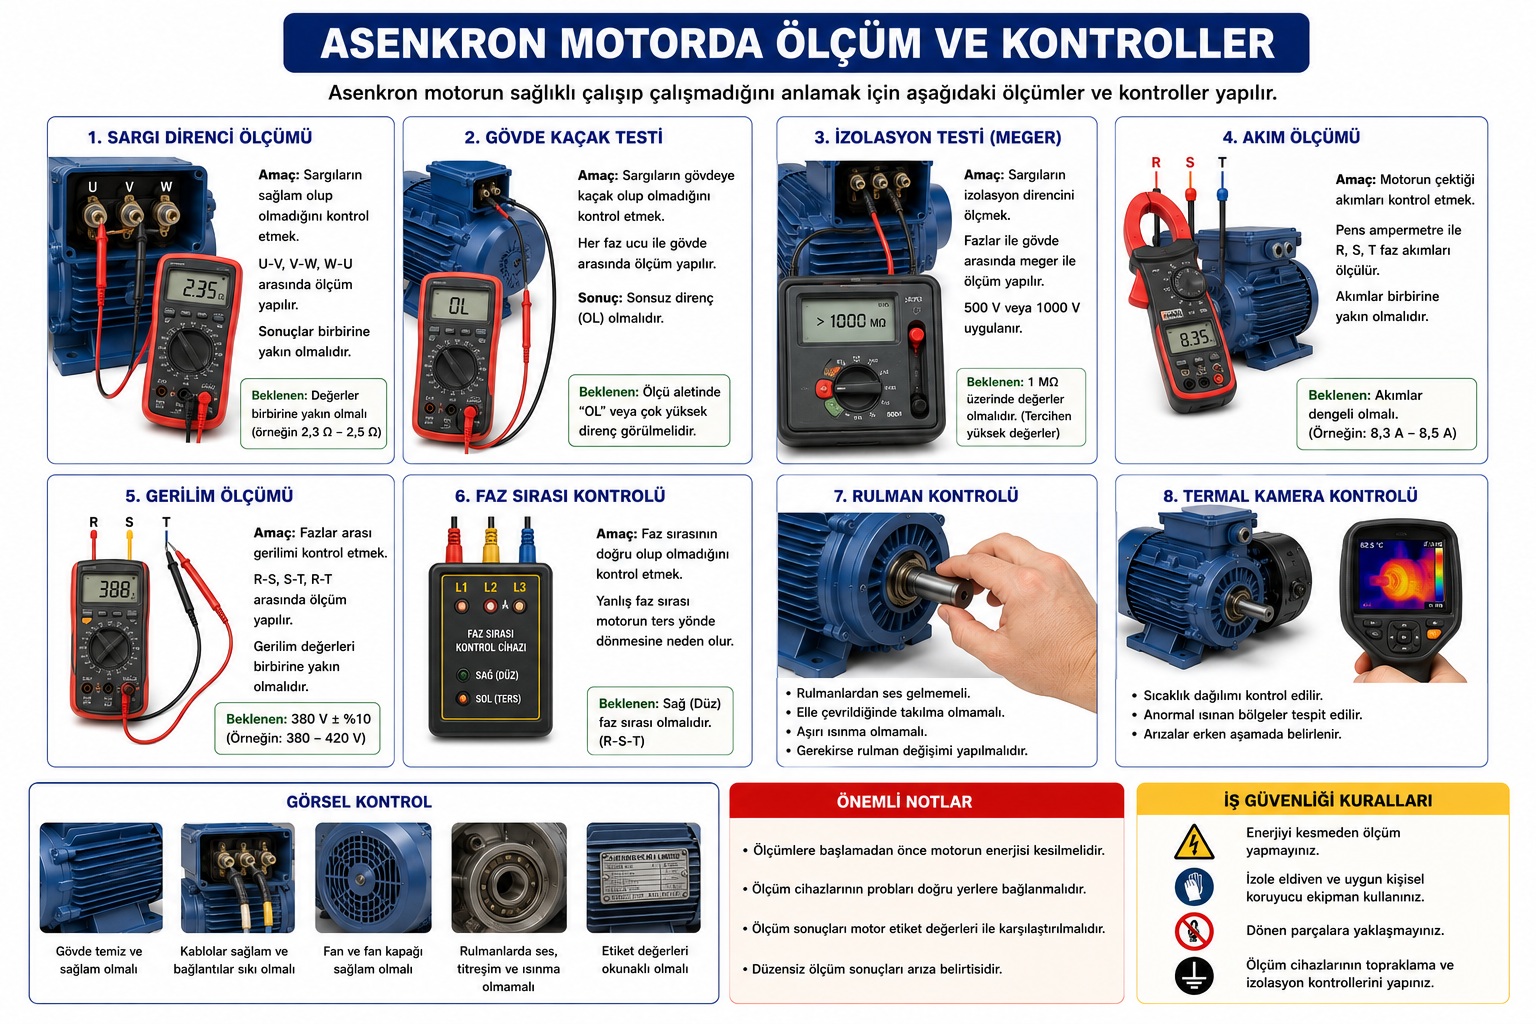
Görsel Kontrol
Elektriksel ölçümlere başlamadan önce motor görsel ve mekanik olarak incelenmelidir.
Kontrol edilecek noktalar:
- Yanık veya aşırı ısınma izleri
- Kablo ve bağlantı hasarları
- Fan ve fan kapağındaki hasarlar
- Rulmanlardan gelen anormal sesler
- Klemenslerde gevşeme veya oksitlenme
- Motor gövdesindeki fiziksel hasarlar
Sargı Direnci Ölçümü
Motor enerjisiz ve devreden güvenli şekilde ayrılmış durumdayken stator sargılarının dirençleri uygun bir ölçü cihazıyla kontrol edilebilir.
Üç fazlı bir motorda karşılaştırılabilir sargı dirençlerinin birbirine yakın olması beklenir. Belirgin direnç farklılıkları bağlantı, sargı veya temas problemlerinin araştırılmasını gerektirir.
Çok düşük sargı dirençlerinde hassas değerlendirme yapılması gerektiğinde standart bir multimetre yerine uygun düşük direnç ölçüm cihazlarının kullanılması gerekebilir.
İzolasyon Direnci Ölçümü
Motor sargılarının gövdeye ve gerekli durumlarda birbirine karşı izolasyon durumu uygun izolasyon direnci ölçüm cihazıyla kontrol edilir.
Test gerilimi ve kabul edilebilir izolasyon değeri; motorun anma gerilimine, üretici talimatlarına, kullanılan standarda ve motorun çalışma koşullarına göre belirlenmelidir. Bu nedenle her motor için tek bir test gerilimi veya sabit direnç değeri kullanılmamalıdır.
Düşük izolasyon direnci:
- Nem
- Kirlenme
- Yalıtım malzemesinin bozulması
- Sargı veya bağlantı hasarı
gibi sorunlara işaret edebilir.
Akım Ölçümü
Motor çalışırken faz akımları uygun pens ampermetre veya ölçüm sistemiyle kontrol edilebilir.
Üç fazlı motorlarda faz akımları karşılaştırılır. Belirgin akım dengesizliği:
- Besleme gerilimi dengesizliği
- Faz problemi
- Sargı arızası
- Bağlantı problemi
- Mekanik yük problemi
gibi nedenlerden kaynaklanabilir.
Gerilim Ölçümü
Üç fazlı motorlarda fazlar arası gerilimler uygun ölçü aletiyle kontrol edilir. Ölçülen değerler motorun anma değerleri ve şebeke koşullarıyla karşılaştırılmalıdır.
Fazlar arasındaki belirgin gerilim dengesizliği motor akımlarının dengesizleşmesine, aşırı ısınmaya ve motor ömrünün azalmasına neden olabilir.
Rulman Kontrolü
Rulman arızaları motorlarda önemli mekanik problemlere neden olabilir.
Arızalı veya aşınmış rulmanlarda:
- Anormal gürültü
- Titreşim
- Aşırı ısınma
- Mil hareketinde düzensizlik
görülebilir.
Termal Kamera Kontrolü
Termal kameralar motorun çalışması sırasında oluşan sıcaklık dağılımının temassız olarak incelenmesine yardımcı olur.
Termal kontrol sayesinde:
- Anormal sıcaklık bölgeleri belirlenebilir.
- Bağlantı problemleri fark edilebilir.
- Soğutma sorunları araştırılabilir.
- Arızaların erken tespitine yardımcı olunabilir.
Asenkron Motor Arızaları
Asenkron motorlarda elektriksel veya mekanik nedenlere bağlı farklı arızalar meydana gelebilir.
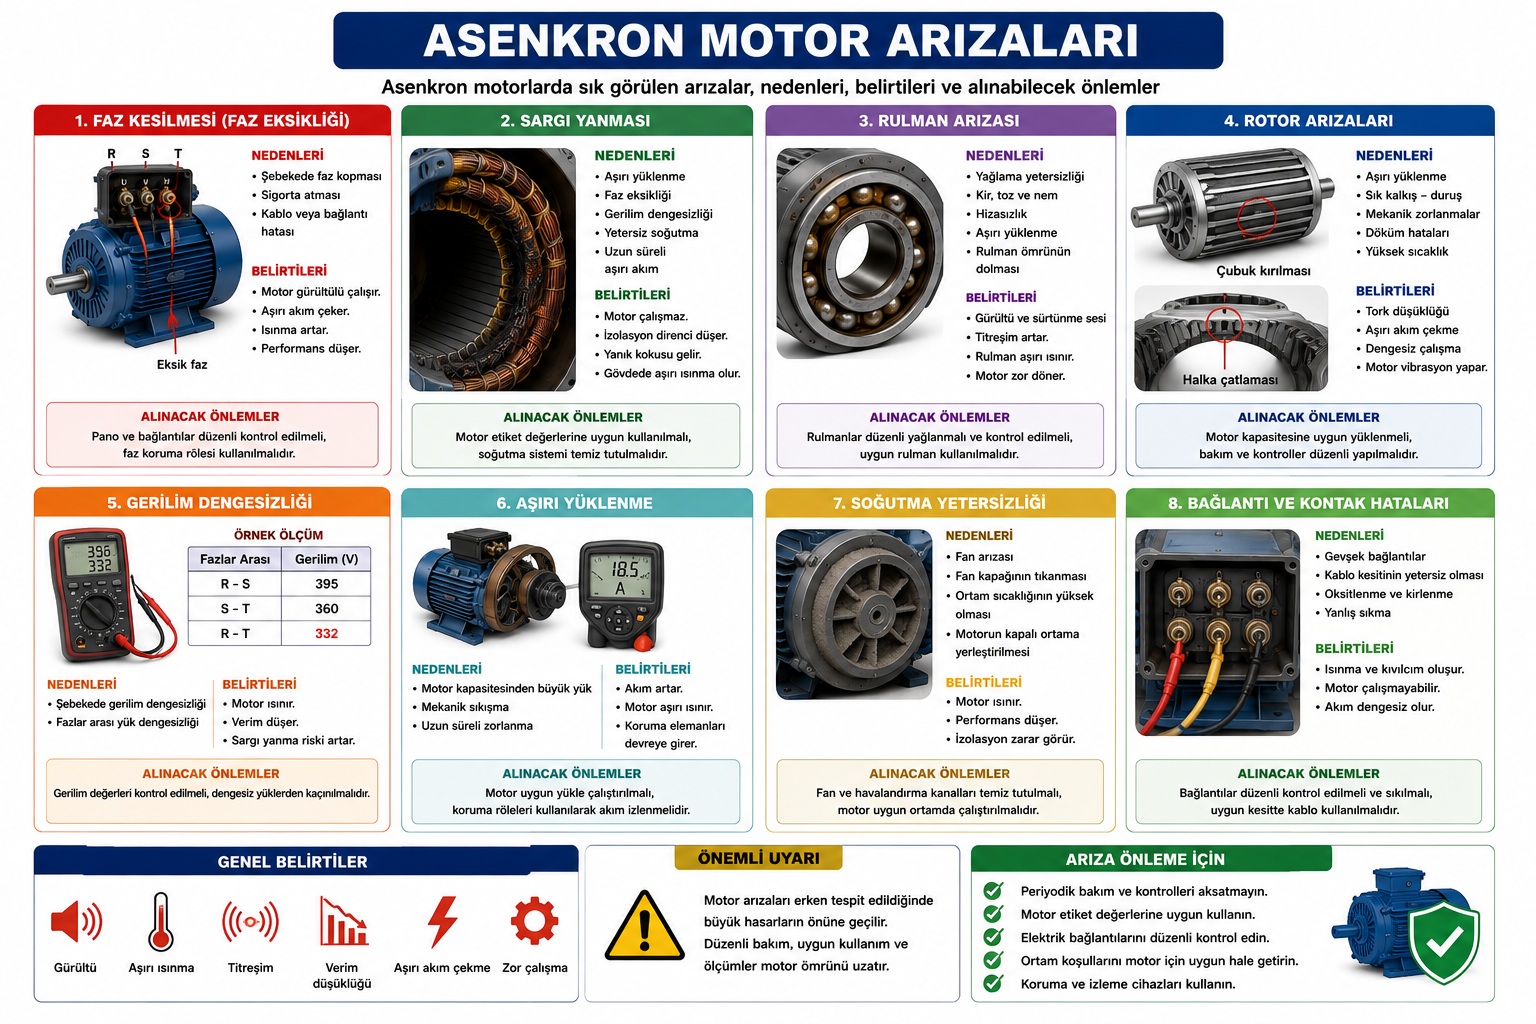
Faz Kesilmesi
Üç fazlı motorun fazlarından birinin kesilmesi durumunda çalışma koşullarına bağlı olarak motor:
- Kalkış yapamayabilir.
- Çalışıyorsa torku azalabilir.
- Diğer fazlardan yüksek akım çekebilir.
- Aşırı ısınabilir.
- Anormal ses ve titreşim oluşturabilir.
Sargı Arızaları
Sargılarda aşırı ısınma veya yalıtım bozulmasına neden olabilecek durumlar arasında:
- Aşırı yüklenme
- Faz eksikliği
- Gerilim dengesizliği
- Yetersiz soğutma
- İzolasyon bozulması
yer alabilir.
Rulman Arızası
Rulman arızalarının yaygın belirtileri:
- Anormal ses
- Titreşim
- Aşırı ısınma
şeklinde görülebilir.
Rotor Arızaları
Rotor çubukları, kısa devre halkaları, rotor sargıları veya mekanik rotor yapısındaki problemlere bağlı olarak:
- Moment kaybı
- Dengesiz çalışma
- Titreşim
- Akım değişiklikleri
- Performans düşüşü
gibi belirtiler görülebilir.
Asenkron Motorlarda İş Güvenliği Kuralları
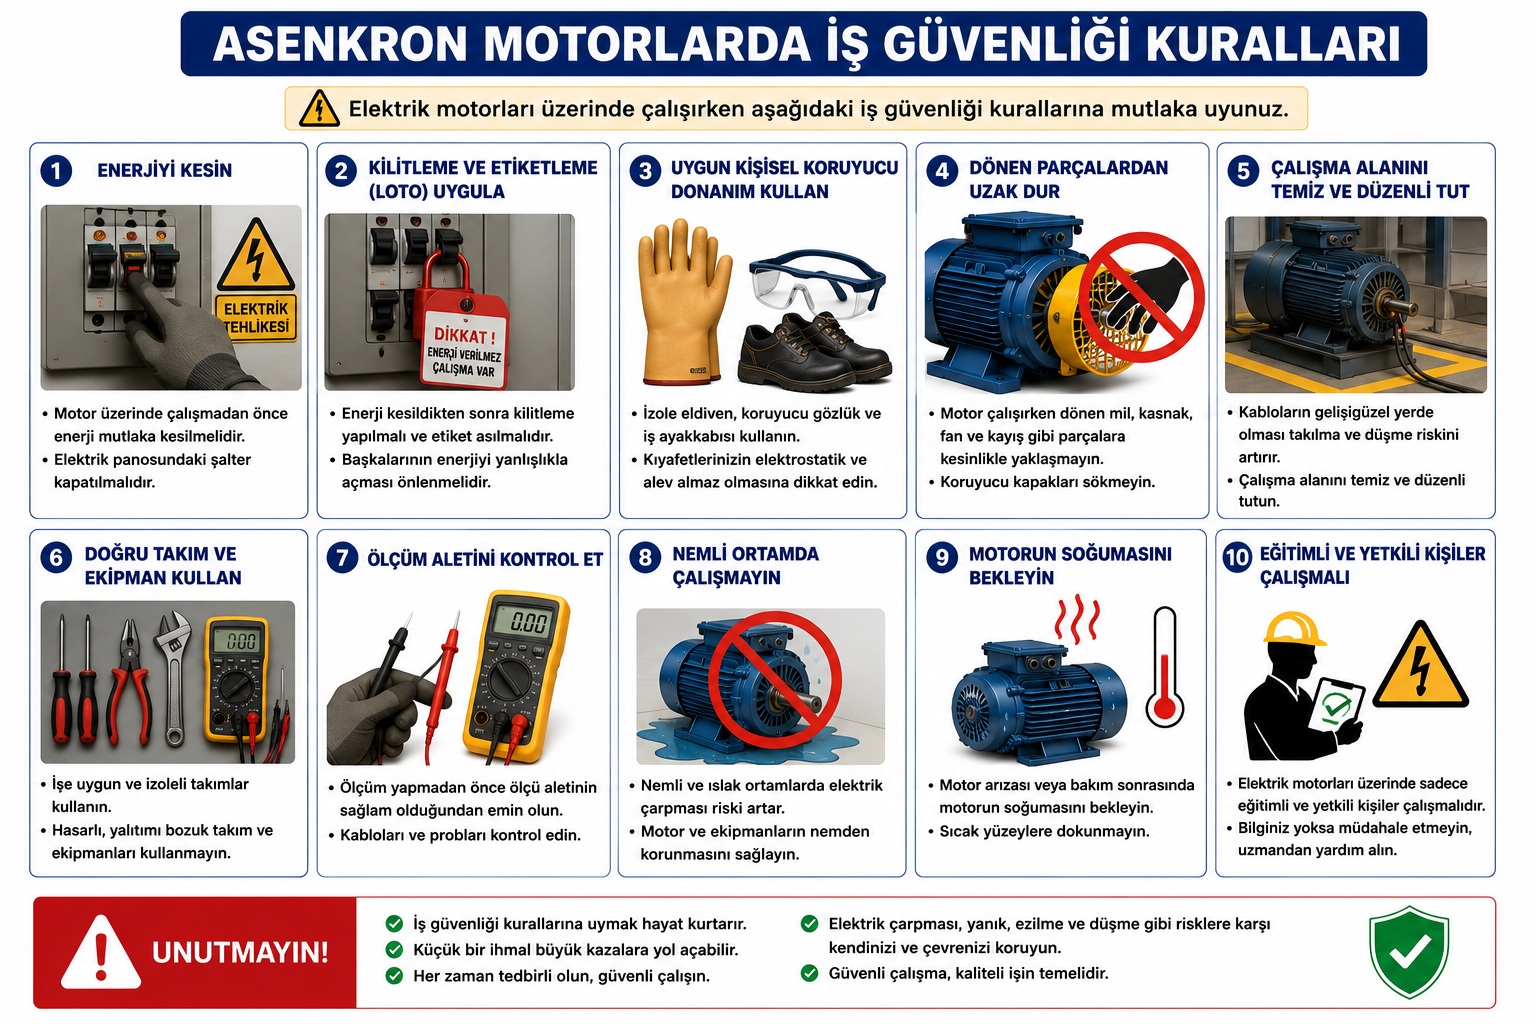
Asenkron motorlarda bakım, onarım ve ölçüm yapılırken elektriksel ve mekanik tehlikelere karşı gerekli güvenlik önlemleri alınmalıdır.
- Bakım öncesinde enerji güvenli şekilde kesilmelidir.
- Gerekli durumlarda kilitleme ve etiketleme (LOTO) uygulanmalıdır.
- Enerjisizlik uygun yöntemle doğrulanmalıdır.
- Yapılan işe uygun kişisel koruyucu donanım kullanılmalıdır.
- Dönen parçalara çalışma sırasında yaklaşılmamalıdır.
- Ölçü aletlerinin uygun ölçüm kategorisine ve gerilim seviyesine sahip olduğu kontrol edilmelidir.
- Enerjili ölçümler yalnızca gerekli eğitim ve yetkinliğe sahip kişiler tarafından uygun güvenlik tedbirleriyle gerçekleştirilmelidir.
Elektrik makinelerinde iş güvenliği kurallarına uyulması hem çalışanların güvenliği hem de ekipmanların korunması açısından büyük önem taşır.
Sonuç
Asenkron motorlar, sağlam yapıları, geniş kullanım alanları ve düşük bakım ihtiyaçları nedeniyle elektrik makineleri içerisinde önemli bir yere sahiptir. Motorun temel yapısını oluşturan stator ve rotorun görevlerini, döner manyetik alan prensibini, senkron hız ile rotor hızı arasındaki ilişkiyi ve kayma kavramını anlamak asenkron motorların çalışma prensibinin öğrenilmesini kolaylaştırır.
Sargı direnci, izolasyon direnci, akım, gerilim, rulman ve sıcaklık kontrollerinin doğru yöntemlerle yapılması ise asenkron motorlarda meydana gelebilecek arızaların belirlenmesine yardımcı olur. Ölçüm ve bakım işlemlerinde üretici verileri ile elektriksel iş güvenliği kuralları her zaman dikkate alınmalıdır.
Araç elektrik sistemleriyle ilgili diğer ders ve uygulamaları MotorDersi ana sayfasından inceleyebilirsiniz.
İlk yorumu siz yazın
Konu hakkında görüş, soru veya ek bilgi paylaşabilirsiniz.