CAN BUS (Controller Area Network), araçlarda bulunan elektronik kontrol ünitelerinin birbirleriyle hızlı ve güvenilir şekilde veri alışverişi yapmasını sağlayan seri haberleşme sistemidir. Türkçede Kontrol Alan Ağı olarak ifade edilen CAN BUS, özellikle modern otomobillerde motor, ABS, hava yastığı, gösterge paneli ve diğer elektronik sistemlerin birbirleriyle haberleşmesinde önemli bir görev üstlenir.
CAN (Controller Area Network), 1980’li yıllarda Bosch tarafından özellikle otomotiv uygulamalarında elektronik kontrol üniteleri arasındaki haberleşmeyi kolaylaştırmak amacıyla geliştirilmiştir. Sistemin temel avantajlarından biri, farklı kontrol üniteleri arasında ayrı ayrı çok sayıda sinyal kablosu kullanmak yerine ortak bir veri yolu üzerinden haberleşme imkânı sağlamasıdır.
Günümüzde CAN BUS yalnızca otomotiv sektöründe değil; endüstriyel otomasyon, iş makineleri, robot sistemleri, sensör ağları ve çeşitli kontrol uygulamalarında da kullanılmaktadır. Otomobillerde ise elektronik kontrol ünitesi (ECU), ABS/ESC, gösterge paneli, şanzıman kontrol ünitesi ve çeşitli gövde elektroniği sistemleri arasında veri alışverişinin temel haberleşme altyapılarından biridir.
CAN BUS Nedir?
CAN BUS, aynı haberleşme hattına bağlı birden fazla elektronik kontrol ünitesinin mesaj tabanlı olarak veri göndermesine ve almasına imkân veren bir ağ sistemidir. CAN sisteminde haberleşme doğrudan belirli bir cihaz adresine veri gönderme mantığından çok, mesajların tanımlayıcıları (identifier/ID) üzerinden gerçekleştirilir.
Bu nedenle CAN hattındaki bir mesaj, hatta bağlı birden fazla kontrol ünitesi tarafından görülebilir. Her kontrol ünitesi, kendisi için gerekli olan mesajları tanımlayıcı bilgisine göre değerlendirir.
Otomotiv uygulamalarında CAN hattı; motor sensörlerinden elde edilen bazı bilgilerin farklı kontrol üniteleri arasında paylaşılması, motor yönetimi, fren sistemleri, gösterge bilgileri ve konfor sistemleri gibi birçok işlevde kullanılabilir.
CAN BUS Katmanları
CAN protokolü, OSI referans modeli açısından temel olarak veri bağlantı ve fiziksel katmanla ilişkilidir. Klasik CAN tanımlamalarında işlevler nesne katmanı, iletim katmanı ve fiziksel katman başlıkları altında incelenebilir:
- Nesne Katmanı (Object Layer)
- İletim Katmanı (Transfer Layer)
- Fiziksel Katman (Physical Layer)
Nesne Katmanı
Nesne katmanı, uygulama ile CAN haberleşme sistemi arasındaki mesaj yönetimiyle ilgilenir.
Nesne katmanının temel görevleri:
- Hangi mesajların gönderileceğini belirlemek,
- Alınan mesajlardan hangilerinin ilgili kontrol ünitesi tarafından kullanılacağını belirlemek,
- Uygulama ile haberleşme donanımı arasında arayüz oluşturmaktır.
İletim Katmanı
İletim katmanı, CAN protokolünün mesaj aktarımıyla ilgili temel işlemlerini gerçekleştirir.
- Çerçeve (frame) kontrolü,
- Mesaj önceliğinin belirlenmesi ve arbitraj,
- Hata kontrolü,
- Hata sinyallemesi,
- Hatalı düğümlerin durumunun yönetilmesi,
- Bit zamanlaması ve senkronizasyon.
CAN hattına bağlı bir kontrol ünitesi veri göndermeden önce veri yolunun durumunu izler. Birden fazla ünitenin aynı anda mesaj göndermeye başlaması durumunda CAN’ın arbitraj mekanizması hangi mesajın iletime devam edeceğini belirler.
Fiziksel Katman
Fiziksel katman; kontrol üniteleri arasındaki elektriksel haberleşmenin nasıl gerçekleştirileceği, sinyal seviyeleri, kablo yapısı ve bitlerin fiziksel ortam üzerinden nasıl taşınacağıyla ilgilidir.
CAN BUS Sisteminin Özellikleri
- Mesajlara öncelik verilebilir.
- Birden fazla kontrol ünitesi aynı veri yoluna bağlanabilir.
- Mesajlar birden fazla kontrol ünitesi tarafından alınabilir.
- Çoklu yönetici (multi-master) çalışma desteklenir.
- Güçlü hata algılama mekanizmalarına sahiptir.
- Hatalı mesajların yeniden gönderilmesine imkân verir.
- Geçici ve kalıcı haberleşme hatalarının yönetilmesini sağlar.
- Ağa yeni kontrol ünitelerinin eklenmesini kolaylaştırır.

CAN BUS Nasıl Çalışır?
CAN BUS üzerinden haberleşen elektronik birimlere düğüm veya node adı verilir. Araçta motor kontrol ünitesi, ABS kontrol ünitesi, gösterge paneli ve diğer CAN uyumlu kontrol üniteleri ağ üzerinde birer düğüm olarak görev yapabilir.
CAN, multi-master bir haberleşme yapısına sahiptir. Bu nedenle veri yolundaki uygun düğümler haberleşmeyi başlatabilir. Ancak mesajların önceliği aynı değildir. CAN sisteminde öncelik kontrol ünitesine değil, gönderilen mesajın tanımlayıcısına göre belirlenir.
Örneğin araçta farklı elektronik sistemlerden çok sayıda bilgi aynı anda paylaşılmak istenebilir. CAN BUS üzerindeki arbitraj mekanizması, aynı anda başlayan iletimlerde daha yüksek önceliğe sahip mesajın veri yolunu kullanmaya devam etmesini sağlar.
CAN BUS Mesaj Önceliği ve Arbitraj
CAN’ın önemli özelliklerinden biri bit düzeyinde tahribatsız arbitraj mekanizmasıdır. Birden fazla düğüm aynı anda mesaj göndermeye başladığında mesaj tanımlayıcıları bit bit karşılaştırılır. Baskın ve çekinik bit yapısı sayesinde daha yüksek önceliğe sahip mesaj iletime devam ederken diğer düğüm iletimi durdurur ve uygun zamanda yeniden deneme yapabilir.
Bu nedenle CAN haberleşmesindeki arbitrajı klasik Ethernet sistemlerindeki çarpışma sonrasında iletimin durdurulması mantığıyla karıştırmamak gerekir. CAN sisteminin mesaj önceliğine dayalı arbitraj yöntemi, özellikle gerçek zamanlı kontrol uygulamalarında önemli avantaj sağlar.
CAN BUS Veri İletim Hızı ve Hat Uzunluğu
CAN sisteminde ulaşılabilecek veri hızı ile haberleşme hattının uzunluğu arasında ilişki vardır. Veri hızı yükseldikçe güvenilir haberleşme için kullanılabilecek hat uzunluğu genel olarak azalır.
Klasik CAN uygulamalarında 1 Mbit/s seviyesindeki haberleşmede yaklaşık 40 metre gibi hat uzunlukları örnek olarak verilebilir. Daha düşük veri hızlarında daha uzun hatlar kullanılabilir. Ancak gerçek sistemde izin verilen kablo uzunluğu; kullanılan CAN fiziksel katmanı, kablo özellikleri, düğüm sayısı, topoloji ve üretici tasarımına göre değerlendirilmelidir.
CAN BUS’a gönderilen mesajlar veri yolundaki düğümler tarafından görülebilir. Kontrol üniteleri mesaj tanımlayıcısını değerlendirerek ihtiyaç duydukları verileri işler.
CAN BUS Veri Çerçevesi
CAN sisteminde bilgiler belirli bir çerçeve yapısı içerisinde iletilir. Klasik CAN’da standart ve genişletilmiş tanımlayıcı formatları bulunur.
Mesaj ID Alanı ve Arbitration Field
Standart CAN formatında 11 bit, genişletilmiş CAN formatında ise 29 bit tanımlayıcı kullanılır. Bu tanımlayıcı yalnızca mesajın neyle ilgili olduğunu belirtmekle kalmaz, arbitraj sırasında mesajın önceliğinin belirlenmesinde de görev yapar.
11 bitlik tanımlayıcı alanı teorik olarak 211 = 2048 farklı değer; 29 bitlik tanımlayıcı alanı ise 229 = 536.870.912 farklı değer sunar. Bununla birlikte bu sayıların doğrudan “ağa bağlanabilecek kontrol ünitesi sayısı” anlamına gelmediğine dikkat edilmelidir.
Veri Alanı (Data Field)
Klasik CAN veri çerçevesinde veri alanı en fazla 8 byte kullanıcı verisi taşıyabilir. Daha yeni CAN FD standardında ise klasik CAN’a göre daha büyük veri alanları kullanılabilir.
CRC Alanı
CRC (Cyclic Redundancy Check), iletilen mesajda hata olup olmadığının belirlenmesinde kullanılan hata kontrol mekanizmalarından biridir. Alıcı düğüm, alınan mesajın CRC bilgisini kontrol ederek mesaj bütünlüğünün doğrulanmasına katkı sağlar.
ACK Alanı
ACK (Acknowledgement) alanı, gönderilen çerçevenin en az bir alıcı tarafından hatasız olarak alındığının göndericiye bildirilmesinde kullanılır. ACK alınamaması, CAN denetleyicisinin hata yönetimi mekanizmalarının devreye girmesine neden olabilir.
Remote Frame ve Data Frame
Klasik CAN yapısında veri çerçevesi (Data Frame) ve uzak istek çerçevesi (Remote Frame) gibi çerçeve türleri bulunur. Veri çerçevesi gerçek veriyi taşırken Remote Frame belirli bir tanımlayıcıya ait verinin gönderilmesini istemek amacıyla kullanılabilir.
Hata Çerçevesi (Error Frame)
CAN denetleyicileri haberleşme sırasında çeşitli hata türlerini algılayabilir. Hata tespit edildiğinde hata sinyallemesi gerçekleştirilir ve protokolün hata yönetimi mekanizması devreye girer. Bu özellik CAN’ın güvenilir haberleşme sağlamasının önemli nedenlerinden biridir.
CAN_H ve CAN_L Nedir?
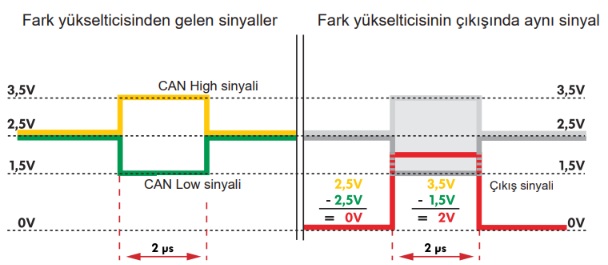
Yüksek hızlı otomotiv CAN uygulamalarında haberleşme genellikle CAN_H ve CAN_L olarak adlandırılan iki hat üzerinden diferansiyel sinyalleme ile gerçekleştirilir. Alıcı devre, iki hat arasındaki gerilim farkını değerlendirerek lojik durumu belirler.
Diferansiyel sinyalleme elektromanyetik parazitlere karşı dayanıklılığı artırır. Ancak CAN sisteminin elektromanyetik parazitlerden tamamen etkilenmediğini söylemek doğru değildir. Kablo yapısı, sonlandırma dirençleri, bağlantılar, ekranlama ve elektromanyetik ortam haberleşme kalitesini etkileyebilir.
Araçlarda CAN BUS Nerelerde Kullanılır?
Modern araçlarda CAN haberleşmesi çok sayıda elektronik sistem arasında kullanılabilir. Bunlardan bazıları şunlardır:
- Motor kontrol ünitesi (ECU),
- ABS ve ESC kontrol sistemleri,
- Otomatik şanzıman kontrol ünitesi,
- Gösterge paneli,
- Hava yastığı kontrol sistemi,
- Direksiyon ve gövde elektroniği sistemleri,
- Klima ve konfor sistemleri.
Örneğin ECU tarafından kullanılan veya üretilen bazı bilgiler CAN ağı üzerinden başka kontrol üniteleriyle paylaşılabilir. Benzer şekilde sensörler ve ECU kontrolleri konusunda haberleşme verilerinin incelenmesi arıza teşhisinde önemli olabilir.
CAN BUS Arızaları Nasıl Anlaşılır?
CAN BUS hattında meydana gelen bir arıza, tek bir sistemden çok birden fazla elektronik kontrol ünitesini etkileyebilir. Haberleşme sorunlarında aşağıdaki belirtiler görülebilir:
- Birden fazla arıza lambasının aynı anda yanması,
- Kontrol üniteleri arasında iletişim hatalarının kaydedilmesi,
- Arıza tespit cihazının bazı kontrol üniteleriyle haberleşememesi,
- Gösterge panelinde çeşitli uyarıların ortaya çıkması,
- Bazı elektronik sistemlerin devre dışı kalması.
Bu belirtiler doğrudan CAN hattının arızalı olduğunu kanıtlamaz. Teşhis sırasında arıza kodları, besleme ve şasi devreleri, CAN_H ve CAN_L hatları, soketler, kablo tesisatı ve üretici tarafından verilen elektrik şemaları birlikte değerlendirilmelidir. Araç üzerindeki elektriksel sorunların sistematik incelenmesi için arıza arama tavsiyeleri konusunu da inceleyebilirsiniz.
CAN BUS Sisteminin Avantajları
CAN BUS sisteminin otomotiv teknolojisinde yaygınlaşmasının en önemli nedenleri; elektronik kontrol üniteleri arasında ortak bir haberleşme altyapısı oluşturması, kablolama ihtiyacını azaltabilmesi, mesaj önceliklendirmesi yapabilmesi ve güçlü hata algılama mekanizmalarına sahip olmasıdır.
- Kablo tesisatının sadeleştirilmesine yardımcı olur.
- Elektronik kontrol üniteleri arasında hızlı veri paylaşımı sağlar.
- Mesaj önceliklendirmesini destekler.
- Haberleşme hatalarının algılanmasına yardımcı olur.
- Bir verinin birden fazla kontrol ünitesi tarafından kullanılmasını sağlar.
- Dağıtılmış elektronik kontrol sistemlerinin oluşturulmasını kolaylaştırır.
CAN BUS ile İlgili Temel Birimler
- Bit: İkili sayı sistemindeki 0 veya 1 değerini taşıyan en küçük veri birimidir.
- 1 Byte: 8 bitten oluşur.
- bps: Saniyede iletilen bit sayısını ifade eder (bits per second).
- 1 kbit/s: Veri iletişim hızlarında SI gösterimine göre 1000 bit/s değerini ifade eder.
- 1 Mbit/s: 1.000.000 bit/s değerini ifade eder.
CAN BUS Hakkında Sonuç
CAN BUS, modern otomobillerde elektronik kontrol ünitelerinin birbiriyle haberleşmesini sağlayan temel veri yolu teknolojilerinden biridir. Mesaj tabanlı haberleşme, önceliklendirme, hata algılama ve multi-master çalışma özellikleri sayesinde motor yönetiminden fren ve güvenlik sistemlerine kadar çok sayıda elektronik sistemde kullanılabilir.
CAN haberleşmesinin çalışma mantığını öğrenmek; CAN Controller Area Network hattı, elektronik kontrol üniteleri, sensörler ve araç elektrik-elektronik sistemlerindeki arızaların anlaşılmasını kolaylaştırır. Otomotiv elektriği konusunda uygulamalı içerikler için oto elektrik iş ve işlem yaprakları konusunu da inceleyebilirsiniz.
Motor elektroniği ve otomotiv teknolojisiyle ilgili diğer teknik içeriklere MotorDersi ana sayfasından ulaşabilirsiniz.

İlk yorumu siz yazın
Konu hakkında görüş, soru veya ek bilgi paylaşabilirsiniz.